
新锐SGT MOSFET人形机器人关节驱动应用方案解析
一台人形机器人拥有数十个高动态关节,每个关节都需要高性能电机驱动,而电机驱动的核心功率器件之一,正是SGT MOSFET(屏蔽栅沟槽 MOSFET),在人形机器人中扮演着“肌肉神经末梢”的角色。

本文将从应用场景、电路拓扑、单机用量、选型要点四个维度,全面解析SGT MOSFET在人形机器人中的关键价值,并介绍新锐半导体的SGT MOSFET解决方案。SGT(Shielded Gate Trench)MOSFET是在传统沟槽MOSFET基础上引入屏蔽栅结构,通过在栅极下方增加屏蔽电极,大幅降低栅漏电容(Cgd)和导通电阻(RDS(on)),同时提高耐压能力,在中低压领域具有更低的导通电阻、更快的开关速度和更高的功率密度,是人形机器人48V/60V电池系统下关节电机驱动、电源管理、电池保护等环节的理想选择。
SGT结构核心优势
1>关节驱动的“高效肌肉”:人形机器人关节普遍采用无刷直流电机或永磁同步电机,由三相全桥逆变器驱动,对器件的导通与开关损耗极为敏感。 它能大幅降低导通损耗,这意味着电机驱动的发热更少,效率更高,有效延长机器人的续航.支持高频精密控制,使其开关速度更快,支撑高频PWM控制,从而实现关节的快速精准扭矩响应.并且拥有极致功率密度,能在小尺寸下承载大电流适配机器人关节的设计需求。
2>电源与安全的“全能选手”: 除了驱动电机,SGT MOSFET 在机器人的DC-DC电源管理和BMS电池保护也扮演着重要角色。因此,在要求高效率、高功率密度、高可靠性的机器人关节驱动中,SGT MOSFET已成为主流选择。
关节电机驱动:用量最大的核心场景
人形机器人全身拥有大量关节电机,通常采用无刷直流电机(BLDC)或永磁同步电机(PMSM)。每个关节电机对应一个三相全桥逆变器,每相上下桥臂各一颗SGT MOSFET。如下图所示:

三相全桥逆变电路
每关节需6颗 SGT MOSFET。大扭矩关节(髋、膝、踝)常采用每相2颗并联,单关节用量增至12~18颗。控制方式通常为 FOC/SVPWM,开关频率20kHz~50kHz,要求器件具备低Qg与低Qgd。
DC-DC 辅助电源
人形机器人需要多路低压电源(如 12V、5V、3.3V)供控制器和传感器使用,在同步 Buck 降压拓扑中,将电池电压高效降压,需要2颗SGT MOSFET作为高边和低边开关管。单机通常需要多路Buck,合计4~10颗。
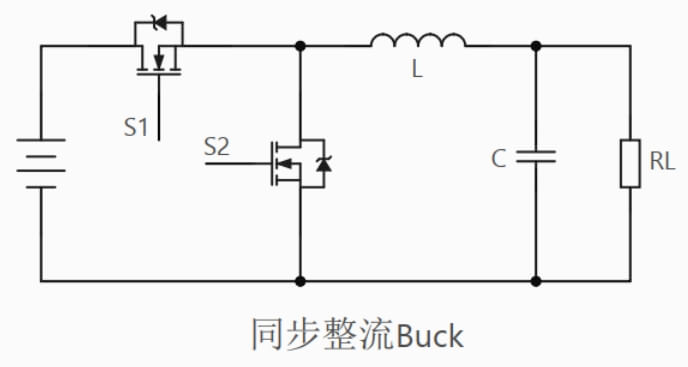
DC-DC 同步Buck 电路
BMS / 电池保护
在人形机器人的 BMS 架构中,SGT MOSFET 主要出现在以下位置:
充放电双向保护(背靠背 N-MOS 结构):为了防止电池在充电和放电时被异常电流损坏,BMS 会使用两颗 N 沟道 MOSFET 背靠背串联。SGT MOSFET 的低导通电阻特性在此处直接决定了电池回路的总损耗。部分设计还会额外使用 1-2 颗 MOSFET 构成预充电电路,防止上电瞬间浪涌电流烧毁连接器或电容。
负载开关与防反接:部分 BMS 设计中,需要用 MOSFET 作为控制电池输出到主板的总开关,或者防止用户误接反电池极性,SGT 器件同样因其低阻抗特性而被采用。
制动 / 泄放电路
当机器人急停或减速,电机回馈能量可能导致母线电压升高,此时每个关节驱动器或主母线需要1-2颗 SGT MOSFET 作为泄放开关,配合电阻消耗多余能量,保护系统安全。
人形机器人关节数量是决定SGT用量的核心变量。当前主流人形机器人(含灵巧手)通常拥有40~50个关节电机。
|
部位 |
关节/电机数量 |
每关节三相桥SGT用量 |
小计 |
|
身体大关节(不含手) |
约20~28个 |
6颗 |
120-168颗 |
|
灵巧手 |
约10~24个 |
6颗 |
60-144颗 |
|
关节驱动合计 |
约40~50个 |
—— |
240-300颗 |
|
DC-DC 辅助电源 |
—— |
多路 Buck |
4-10颗 |
|
BMS/保护/预充电 |
—— |
背靠背负载开关 |
4-8颗 |
|
制动泄放/其他 |
—— |
—— |
2-5颗 |
|
单机合计 |
—— |
—— |
约250-400颗 |
若大扭矩关节采用并联方案,还会再增加20~60颗,总用量可达约350~450颗。
按照典型值300颗/台计算,如果未来年产100万台,仅关节驱动和电源部分就需要3~4亿颗SGT MOSFET/年,这将为功率半导体带来显著的增量市场。
人形机器人对功率器件的要求远高于普通消费电子,选型需重点关注以下维度:
|
参数 |
要求 |
原因 |
|
耐压VDS |
48V系统选80V/100V60V/72V系统选100V/150V |
留有足够电压裕量,应对母线电压波动和电机反电动势尖峰。 |
|
导通电阻RDS(on) |
1~10mR |
降低大电流下的导通损耗,减少发热,提高续航。 |
|
栅电荷Qg/Qgd |
低Qg、低Qgd |
高频PWM下降低开关损耗,提升驱动器效率。 |
|
封装 |
PDFN5x6, TOLL、LFPAK, DPAK 等 |
机器人关节空间紧凑,要求小体积、低寄生电感易散热。 |
|
热性能 |
低热阻RthJC |
大电流持续运行,需有效散热,保障可靠性。 |
面向人形机器人关节驱动、辅助电源及BMS保护等多元场景,新锐半导体选型表中有如 XRS60N03D 这类 30V N 沟道 SGT 器件,采用 PDFN3×3 封装,VGS=10V 时导通电阻典型值 5mΩ,VGS=4.5V 时约 6.9mΩ。这个规格适合灵巧手或小型关节等对空间敏感、电流需求中等的场景。
关节电机驱动是人形机器人 SGT 用量最大的环节。每个关节的三相全桥需要 6 颗 MOSFET,大扭矩关节还会并联使用。新锐的 30V~60V SGT 器件在电压裕量上可以覆盖 48V 母线系统,低导通电阻特性也有助于降低关节驱动板的发热。电源管理与 BMS 同样存在机会。48V/60V 母线降压到 12V/5V 给控制器和传感器供电的多路 Buck 电路,以及电池充放电保护,都需要中低压 SGT 器件。新锐半导体在锂电池保护板、工业开关电源领域已有成熟产品线。
产品核心优势;
极致低导通电阻:先进SGT工艺使RDS(on)低至0.8 mΩ(典型值),大幅降低关节驱动器导通损耗;
低开关损耗:优化的栅极结构实现低Qg和Qgd,稳定支持20kHz~100kHz高频开关,提升FOC控制效率;
高功率密度封装:PDFN5×6及clip版本在有限面积内承载大电流,助力驱动器小型化和轻量化;
高可靠性保障:全系通过100%UIS雪崩测试、热阻测试及老化可靠性验证。
FAE技术支持:提供从样品评估、参数匹配到批量供货的全流程服务。
新锐MOS面向机器人应用的主流SGT MOSFET选型列表

人形机器人是继新能源汽车之后,功率半导体又一极具潜力的增量市场。SGT MOSFET的核心机会在于人形机器人量产带来的 MOS 用量爆发,以及国产供应链在头部整机厂中的加速渗透。关节驱动占用量超50%,单台约300颗,百万台年产量对应每年3~4亿颗市场;2026年上半年全球出货量同比增长432.1%。这种爆发性增长的趋势必激励我们, 新锐半导体将在人形机器人赛道上为MOS器件的产品一致性和可靠性验证方面保驾护航。